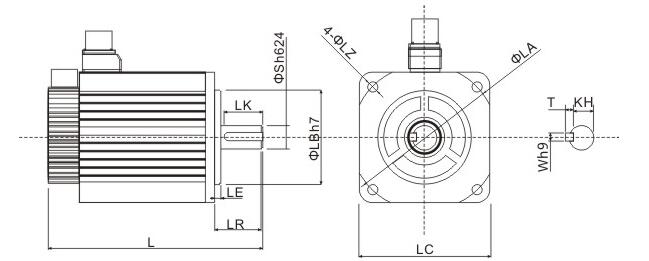
Apabila ia datang kepada jentera ketepatan, pilihan antara motor servo dan motor stepper boleh membuat perbezaan yang ketara. Salah satu perbezaan utama antara keduanya ialah ciri frekuensi rendahnya. Motor stepper cenderung mengalami getaran frekuensi rendah pada kelajuan rendah, yang boleh memudaratkan operasi mesin. Ini disebabkan oleh sifat operasi mereka, yang menghasilkan titik resonans tetap. Banyak pemandu motor stepper menyertakan pengiraan automatik titik resonans ini, yang melaraskan algoritma kawalan untuk menyekat getaran.
Motor servo AC beroperasi dengan lancar, walaupun pada kelajuan rendah, dan mempunyai fungsi penindasan resonans terbina dalam. Motor ini mempunyai keupayaan untuk mengimbangi isu ketegaran mekanikal dan termasuk keupayaan analisis frekuensi yang boleh mengesan titik resonans mekanikal, menjadikan pelarasan sistem lebih mudah.
Satu lagi perbezaan kritikal antara motor servo dan stepper ialah prestasi operasinya. Motor stepper menggunakan kawalan gelung terbuka, yang bermaksud bahawa kekerapan permulaan yang tinggi atau beban berat boleh mengakibatkan fenomena yang dikenali sebagai langkah terlepas atau kunci rotor. Begitu juga, memberhentikan motor pada kelajuan tinggi boleh menyebabkan overshooting. Untuk mengekalkan ketepatan kawalan, pecutan dan nyahpecutan hendaklah diuruskan dengan teliti. Sebaliknya, sistem pemacu motor servo AC menggunakan kawalan gelung tertutup dan sampel isyarat maklum balas pengekod secara langsung. Ia termasuk gelung kedudukan dan kelajuan dan tidak mengalami langkah terlepas atau overshoot, menghasilkan prestasi kawalan yang lebih dipercayai.
Memilih antara motor servo dan stepper untuk jentera ketepatan bergantung pada keperluan khusus aplikasi. Faktor seperti ciri beban, persekitaran operasi, dan ketepatan kawalan yang dikehendaki harus diambil kira. Namun begitu, jelas bahawa motor servo menawarkan prestasi dan kebolehpercayaan yang unggul berbanding dengan motor stepper.
Apabila ia datang kepada jentera ketepatan, pilihan motor boleh memberi kesan yang ketara kepada prestasi dan ketepatan. Dua motor yang biasa digunakan dalam jentera ketepatan ialah motor servo dan motor stepper. Walaupun kedua-dua motor mempunyai tujuan yang sama, terdapat perbezaan yang berbeza dalam reka bentuk dan prestasi mereka.
Antara motor servo dan stepper adalah ciri frekuensi tork mereka. Motor stepper mempunyai output tork yang semakin berkurangan apabila kelajuan meningkat, dan pada kelajuan yang lebih tinggi, tork menurun secara drastik. Ini mengehadkan motor stepper kepada kelajuan operasi maksimum sekitar 300-600 RPM. Sebaliknya, motor servo AC memberikan output tork malar dalam julat kelajuan terkadarnya iaitu biasanya 2000-3000 RPM, dan mengekalkan output kuasa malar melebihi kelajuan terkadar.
Prestasi tindak balas kelajuan mereka. Motor stepper boleh mengambil masa sehingga 200-400 milisaat untuk memecut dari sifar ke kelajuan kerjanya, yang biasanya dalam julat beberapa ratus RPM. Sistem servo AC, sebaliknya, mempunyai prestasi pecutan yang sangat baik. Sebagai contoh, motor servo AC 400W dari Delta boleh mencapai kelajuan terkadarnya 3000 RPM dalam beberapa milisaat sahaja, menjadikannya pilihan yang bagus untuk aplikasi yang memerlukan kawalan henti mula pantas.
Dalam aplikasi yang sangat menuntut, prestasi motor servo AC jauh melebihi prestasi motor stepper. Di China, walaupun terdapat pelbagai sektor perindustrian, ramai yang masih mengejar produk mewah dan pengumpulan yang diperlukan untuk pembangunan peranti elektronik termaju. Walau bagaimanapun, dengan inovasi dan pembangunan yang berterusan, jurang dalam jentera ketepatan akan segera dirapatkan.
Memilih motor yang sesuai untuk jentera ketepatan adalah penting, dan memahami perbezaan antara motor servo dan stepper adalah penting dalam membuat pilihan yang tepat. Motor servo AC cemerlang dalam aplikasi berkelajuan tinggi, berketepatan tinggi, manakala motor stepper lebih sesuai untuk aplikasi berkelajuan rendah dan berketepatan rendah.
Apabila ia datang kepada alat mesin ketepatan, pilihan jenis motor boleh memberi kesan besar kepada prestasi. Dua jenis motor yang biasa digunakan untuk mesin ketepatan ialah motor servo dan motor stepper. Walaupun kedua-dua motor boleh mencapai ketepatan tinggi, terdapat perbezaan yang ketara dalam ketepatan kawalannya.
Motor stepper, yang terdapat dalam kedua-dua jenis hibrid dua fasa dan lima fasa, biasanya mempunyai sudut langkah sama ada 1.8 atau 0.9 darjah untuk dua fasa dan 0.72 atau {{ 9}}.36 darjah untuk lima fasa. Sebaliknya, motor servo AC mencapai ketepatan kawalannya melalui pengekod berputar yang terletak di bahagian belakang aci motor. Untuk motor dengan 17-pengekod bit, penerima pemacu 131,072 denyutan untuk setiap putaran motor, sepadan dengan denyutan bersamaan 0.0027466 darjah. Ini adalah kira-kira 1/655 daripada denyutan bersamaan dengan motor pelangkah dengan sudut langkah 1.8 darjah.
Ringkasnya, walaupun kedua-dua motor servo dan stepper boleh menawarkan tahap ketepatan yang tinggi, ketepatan kawalan yang dicapai oleh motor servo boleh menjadi lebih tinggi dengan ketara disebabkan oleh pengekod berputar mereka. Apabila memilih jenis motor untuk mesin ketepatan, memahami perbezaan dalam ketepatan kawalan boleh menjadi penting untuk memilih motor yang sesuai untuk kerja itu.